
Streszczenie
RoboJob nie kończy portfolio na Turn-Assist 200i i 270i. Dla frezarek oferuje drugą generację Mill-Assist w wersji Essential Mini oraz z większym stołem Essential, a jako najprostszy próg wejścia – celę Coby CNC z robotem współpracującym. Dalej znajdują się Pallet-Load, modułowy Wall i Tower zdolny wymieniać nie tylko części, lecz także uchwyty, szczęki i palety. Te systemy odpowiadają na różne wąskie gardła i nie powinny być dobierane wyłącznie według udźwigu ramienia.
Mill-Assist jest przeznaczony do szybkiego ładowania różnorodnych przedmiotów na frezarce. Coby CNC zmniejsza próg instalacji i wykorzystuje cobota, ale jego bezpieczeństwo nadal wymaga oceny całej aplikacji. Cellro Xcelerate, HALTER LoadAssistant i modułowe cele EasyRobotics ProFeeder są porównywalnymi rozwiązaniami innych producentów. Najważniejsze różnice dotyczą magazynowania, zmiany uchwytu, możliwości wielu zleceń, relokacji i sposobu walidacji strefy, a nie samego hasła „robot do CNC”.
Dlaczego frezarka potrzebuje innej automatyzacji niż tokarka
Tokarka często otrzymuje osiowy półfabrykat i zaciska go w uchwycie o znanej osi. Frezarka przyjmuje kostkę, odlew, płytę lub paletę, które trzeba zorientować w dwóch kierunkach i osadzić na bazie. Wióry pozostające na szczęce mogą unieść detal, a chwytak musi omijać wrzeciono, sondę, imadło i ściany obudowy. Druga operacja zwykle wymaga obrócenia części i nowej bazy.
Automatyzacja frezarki jest więc układem manipulacji oraz ustalania. Robot musi podać detal z powtarzalnością wystarczającą do znalezienia się w uchwycie, ale dokładność gotowej części tworzy mechaniczna baza i zacisk. Jeżeli przedmiot opiera się na wiórze, powtarzalny robot będzie konsekwentnie ładował go błędnie.
Portfolio RoboJob od prostego ładowania do elastycznej celi
Mill-Assist obsługuje części na stole magazynowym i koncentruje się na frezarkach. Turn-Assist robi analogiczną pracę przy tokarkach. Coby CNC ma być możliwie dostępną celą do samodzielniejszego wdrożenia na obu typach maszyn. Pallet-Load przenosi elementy na paletach, Wall zwiększa magazyn wzdłuż modułowej ściany, a Tower wykorzystuje pionową przestrzeń oraz pozwala budować wielozleceniową autonomię.
Nie jest to drabina, w której droższy system zawsze jest lepszy. Dla jednego detalu powtarzanego nocą stół Mill-Assist może być szybszy i prostszy od wieży. Dla dwudziestu małych serii Tower z wymianą uchwytów może uniknąć ręcznych przezbrojeń. Wybór zależy od różnorodności, masy, liczby baz i czasu autonomii.
Mill-Assist Essential Mini
Essential Mini jest przeznaczony do zakładów z ograniczoną powierzchnią i mniejszymi częściami. Łączy robota, stół oraz sterowanie w zwartej konfiguracji. Ma sens przy frezarce, której drzwi i strefa załadunku znajdują się blisko celi. Zbyt mała odległość nie może jednak ograniczać pełnego ruchu drzwi, dostępu serwisowego ani ręcznego ustawiania.
Mini należy dobierać przez symulację wszystkich pozycji: pobrania surowego detalu, wejścia przez drzwi, osadzenia w szczękach, wyjścia po zacisku, odbioru gotowej części i odkładania. Udźwig nominalny robota obejmuje chwytak oraz przedmiot. Długi detal tworzy moment w nadgarstku, więc może przekroczyć dopuszczalną dynamikę mimo małej masy.
Mill-Assist Essential i trzy układy
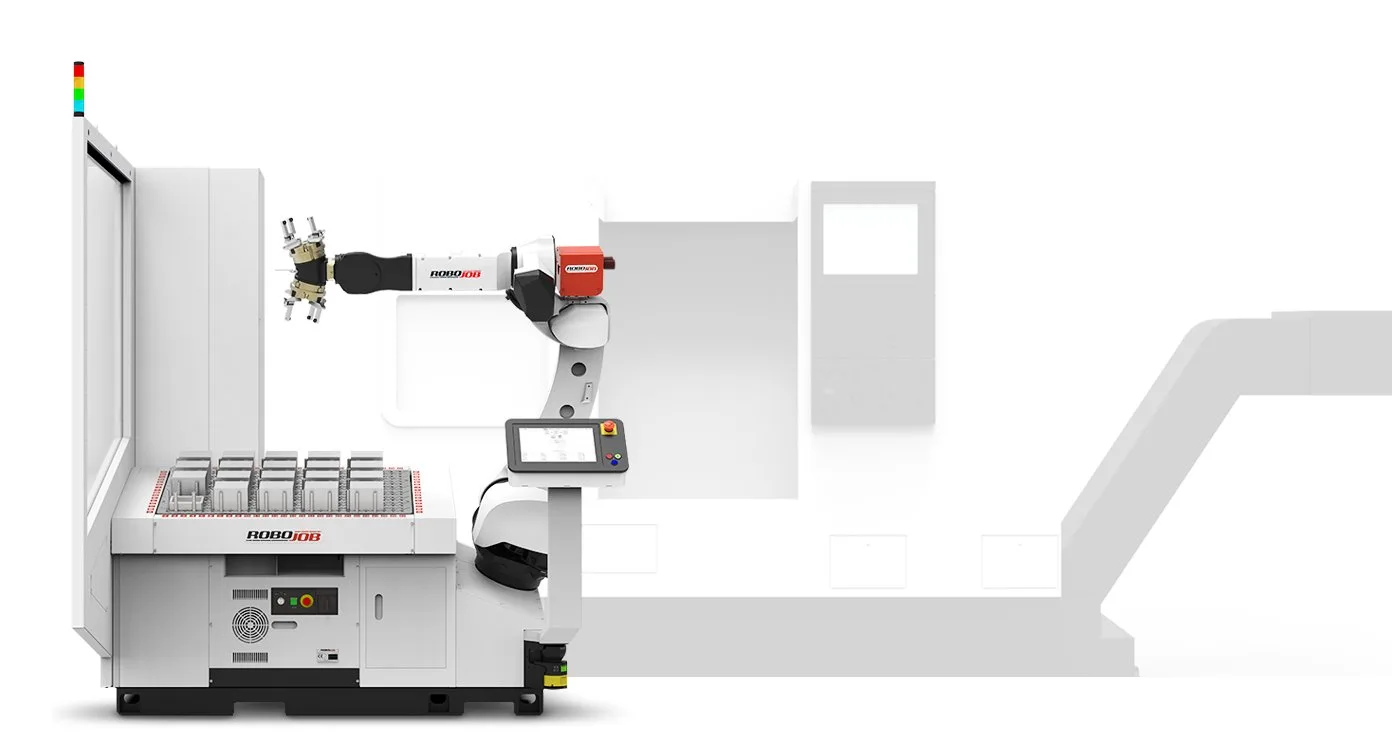
Większy Mill-Assist Essential występuje jako Integrated, Semi-Integrated i Separated. Integrated tworzy zwartą całość oraz upraszcza montaż. Semi-Integrated pozwala dopasować układ do bocznych drzwi lub szczególnej geometrii maszyny. Separated rozdziela elementy, zapewniając dostęp do magazynu narzędzi, drzwi serwisowych albo nietypowej strefy.
Układ fizyczny wpływa na takt. Dłuższa droga robota zwiększa czas i energię, ale ciasna cela może wymagać wolniejszych ruchów oraz skomplikowanej trajektorii. Optymalizacja polega na skróceniu drogi przy zachowaniu prostych, dalekich od singularności pozycji i możliwości ręcznego wejścia po bezpiecznym zatrzymaniu.
Konfigurowalny stół i magazynowanie części
Stół Mill-Assist wykorzystuje konfigurowalne podparcia pozwalające układać różne geometrie bez projektowania pełnej płyty gniazdowej dla każdego zlecenia. Zaletą jest szybkie przezbrojenie. Warunkiem jest jednoznaczne położenie detalu i brak możliwości pobrania dwóch sztuk. Wysokie stosy zwiększają pojemność, ale kumulują tolerancję grubości.
Dla surowych odkuwek albo odlewów lepsze mogą być indywidualne gniazda. System magazynowy powinien rozdzielać część surową i gotową, chronić powierzchnię oraz pozwalać operatorowi uzupełniać materiał bez wejścia w ruch robota. Pojemność mierzy się godzinami produkcji, nie liczbą wolnych miejsc.
Podwójny chwytak
Dwa chwytaki pozwalają przywieźć surowy detal, odebrać gotowy i dopiero potem włożyć nowy. Maszyna jest otwarta krócej, ponieważ robot nie musi wracać do stołu pomiędzy rozładunkiem i załadunkiem. Oszczędność jest duża przy krótkim czasie skrawania, a mniejsza przy cyklu wielogodzinnym.
Projekt palców musi uwzględniać surową i obrobioną geometrię. Powierzchnia chwytana może zniknąć albo zmienić wymiar. Nacisk musi utrzymać mokrą, ciężką część w ruchu awaryjnym, a jednocześnie nie odkształcać cienkiej ścianki. Kontrola obecności detalu powinna być niezależna od samego polecenia zamknięcia.
Coby CNC jako najniższy próg automatyzacji
Coby CNC łączy stół układania części, cobota i oprogramowanie prowadzące użytkownika przez konfigurację. Producent przedstawia go jako system typu DIY, przeznaczony zarówno do tokarek, jak i frezarek. Celem jest szybka instalacja bez projektowania od zera pełnej celi przemysłowej. To cenna cecha dla małego zakładu bez własnego działu robotyki.
„Samodzielny” nie oznacza bez odpowiedzialności integratora. Trzeba potwierdzić interfejs maszyny, ruch drzwi, sterowanie uchwytem, bezpieczne zatrzymanie i ocenę ryzyka. Jeżeli cobot przenosi ostry przedmiot albo wchodzi głęboko do maszyny, charakter zagrożenia zależy od narzędzia i trajektorii, nie tylko od certyfikatu ramienia.
Cobot nie jest z definicji celą bez ogrodzenia
Robot współpracujący ma funkcje ograniczania siły, mocy i prędkości. Bezpieczna aplikacja może korzystać z monitorowanego zatrzymania, prowadzenia ręcznego, ograniczenia prędkości i separacji. Chwytak, detal oraz maszyna nie stają się jednak miękkie. Wąski palec, ostra krawędź i ciężki przedmiot mogą stworzyć nieakceptowalne naciski.
Ocena musi objąć wszystkie fazy: pobieranie, ruch, wkładanie, zamykanie uchwytu, czyszczenie, odzyskanie po błędzie i ręczne uzupełnianie. Skaner albo mata może pozwolić na większą prędkość bez człowieka i zwalniać po wejściu. W innym układzie potrzebne będzie ogrodzenie. Nie należy poświęcać taktu przez założenie, że brak wygrodzenia zawsze jest zaletą.
Interfejs do dowolnej marki CNC
RoboJob deklaruje współpracę z wieloma markami i modelami. Technicznie potrzebne są sygnały co najmniej: maszyna gotowa, cykl zakończony, brak alarmu, drzwi otwarte/zamknięte, uchwyt otwarty/zamknięty i pozwolenie na start. Starsza maszyna może wymagać zewnętrznych przekaźników, napędu drzwi, zaworu imadła i osobnego panelu bezpieczeństwa.
Sygnał nie może jedynie potwierdzać, że sterownik wydał polecenie. Dla zacisku potrzebne jest potwierdzenie stanu lub ciśnienia. Dla drzwi – bezpieczny czujnik położenia. Sekwencja powinna mieć limity czasu oraz diagnostykę, aby operator wiedział, czy problem leży w robocie, PLC, pneumatyce czy programie NC.
Imadło automatyczne i przygotowanie maszyny
Frezarka musi mieć uchwyt, który robot może otworzyć i zamknąć. Imadło pneumatyczne lub hydrauliczne potrzebuje kontrolowanej siły i powtarzalnego skoku. Szczęki powinny naprowadzać detal bez zakleszczenia, a baza pozostać dostępna dla nadmuchu. Dmuchanie nie może kierować wiórów na prowadnice ani poza obudowę.
Przed rozpoczęciem cyklu CNC warto potwierdzić obecność i właściwe osadzenie. Można użyć czujnika, pomiaru pozycji szczęki albo sondy w maszynie. Sonda zwiększa czas, ale wykrywa część błędów. Strategia powinna rozróżniać brak detalu, niewłaściwy wymiar i wiór pod bazą.
Obrót części i druga operacja
Moduł flip-over pozwala obrócić część pomiędzy operacjami. Robot odkłada detal w urządzeniu, zmienia chwyt i pobiera w nowej orientacji. Dokładność drugiej operacji nadal zależy od baz w imadle. Stacja obrotu ma zapewnić wystarczająco powtarzalną orientację, by detal trafił między szczęki i oparł się na właściwej powierzchni.
Jeśli pierwsza operacja pozostawia wióry, grat albo chłodziwo, przed ponownym zaciskiem potrzebne jest czyszczenie. Powierzchnie bazowe powinny być obrobione w pierwszej operacji i dostępne dla chwytaka. Projekt procesu automatycznego zaczyna się więc w CAM i konstrukcji półfabrykatu, nie przy zakupie robota.
Fixture Exchange, Pallet-Load, Wall i Tower
Fixture Exchange umożliwia zmianę oprzyrządowania, gdy sama wymiana części nie wystarcza. Pallet-Load przenosi palety zamiast luźnych detali, co jest dobre dla złożonych części przygotowanych poza maszyną. Wall zwiększa elastyczność i magazyn w układzie modułowym. Tower wykorzystuje pionową przestrzeń i może przechowywać wiele palet.
Tower potrafi w rozbudowanych aplikacjach zmieniać imadła, szczęki albo systemy tulejowe. Dzięki temu można wykonać wiele zleceń bez operatora. Cena takiej autonomii to większa liczba zasobów do sprawdzenia: właściwy program NC, narzędzia, uchwyt, szczęki, materiał i miejsce odkładania. Oprogramowanie musi zapobiec uruchomieniu z niekompletnym zestawem.
Oprogramowanie i przezbrojenie
Mill-Assist wykorzystuje interfejs z trójwymiarowym przedstawieniem części, chwytaków, stołu i uchwytu. Producent deklaruje możliwość przygotowania nowej pracy w kilka minut dla typowej konfiguracji. Jest to czas pracy w dojrzałym, przygotowanym systemie, nie czas integracji całego nowego detalu od rysunku.
Pełne przezbrojenie obejmuje palce, układ stołu, program robota, program NC, szczęki, korekcje, próbę chwytu i pierwszą sztukę. Należy mierzyć je od ostatniej dobrej części starego zlecenia do pierwszej dobrej nowego. Zapisywanie sprawdzonych konfiguracji ma wartość tylko przy kontroli wersji palców, uchwytu i programu.
HALTER LoadAssistant
HALTER oferuje rodzinę LoadAssistant do tokarek i frezarek. System jest zaprojektowany jako mobilna cela z obrotowym stołem oraz intuicyjnym przygotowaniem zlecenia. Producent podkreśla możliwość relokacji, współpracy z różnymi maszynami i ustawienia w kilka minut dla znanej aplikacji. Skaner obszaru może zastąpić część fizycznego wygrodzenia.
Mobilność ma wartość w hali z kilkoma obrabiarkami, lecz każde stanowisko potrzebuje przygotowanego interfejsu, punktów bazowych i walidowanej strefy. Przesunięcie celi paleciakiem nie kończy przezbrojenia. Trzeba odtworzyć położenie robota względem drzwi i uchwytu oraz wykonać próbę bez części.
Cellro Xcelerate
Xcelerate obejmuje modele o udźwigu robota od około 12 do 70 kg i może obsługiwać części do około 45 kg albo palety do około 60 kg, zależnie od konfiguracji. System współpracuje z tokarkami, frezarkami, szlifierkami i EDM. Moduły pozwalają łączyć obsługę detali i palet, automatycznie zmieniać chwytaki oraz realizować wiele zleceń.
Szczególnie ważny jest moduł R-C2 z 6S, w którym uchwyt robota staje się częścią systemu mocowania oraz pozwala wykonać sześć stron z kontrolowanym przejęciem. Xcelerate jest więc alternatywą nie tylko dla prostego stołu, ale także dla Tower w elastycznej produkcji. Większa funkcjonalność wymaga jednak dojrzałego zarządzania programami i zasobami.
EasyRobotics ProFeeder
ProFeeder jest modułową platformą dla cobotów, z szufladami lub tacami na detale. Może tworzyć względnie niedrogą celę do załadunku, gdy zakład ma kompetencje do integracji ramienia, chwytaka, bezpieczeństwa i interfejsu CNC. Jest to bardziej komponent systemu niż kompletna odpowiedź procesowa.
Niższy koszt sprzętu może zostać zrównoważony czasem inżynierskim. Trzeba zaprogramować trajektorie, przygotować gniazda, napisać sekwencję błędów i zwalidować bezpieczeństwo. Dla integratora z gotowymi standardami to atrakcyjna droga. Dla pierwszego użytkownika kompletna platforma może mieć niższy koszt ryzyka.
Udźwig i rzeczywista masa części
Udźwig ramienia obejmuje chwytak, palce, przewody i detal. Chwytak podwójny trzyma czasem część surową i gotową jednocześnie. Środek ciężkości znajduje się w pewnej odległości od kołnierza, tworząc moment. Szybki ruch zwiększa obciążenie dynamiczne. Z tego powodu ramię 20 kg nie jest systemem dla dwóch detali po 10 kg.
Arkusz doboru powinien zawierać masy wszystkich elementów, środek ciężkości w najgorszej orientacji, przyspieszenie i siłę chwytu. Dozwolona trajektoria może być ograniczona, aby nie przeciążać osi. Weryfikację wykonuje się dla zużytych, mokrych palców oraz awaryjnego zatrzymania.
Takt celi
Takt składa się z otwarcia drzwi, wejścia, odbioru, czyszczenia, obrotu, załadunku, zacisku, wyjścia, zamknięcia i startu. Podwójny chwytak redukuje podróże do magazynu. Automatyczne drzwi mogą być wolniejsze niż ruch robota. Nadmuch podstawy może trwać dłużej od przełożenia części.
Optymalizacja nie powinna usuwać potwierdzeń bezpieczeństwa. Najpierw mierzy się każdy składnik i eliminuje zbędną drogę. Przy dwugodzinnym cyklu różnica pięciu sekund jest nieistotna, a większa pojemność magazynu kluczowa. Przy detalu trwającym trzy minuty czas drzwi oraz chwytu decyduje o wydajności.
Autonomia a dostępność narzędzi
Robot może dostarczyć sto części, lecz narzędzie może wytrzymać dwadzieścia. Bez narzędzia siostrzanego albo zmiany zewnętrznej cela zatrzyma się wcześniej niż opróżni magazyn. Chłodziwo, pojemnik wiórów i odbiór gotowych części również ograniczają czas. Autonomia jest minimum z kilku niezależnych pojemności.
Plan nocny powinien zawierać margines. Jeżeli trwałość ma średnią sto części i duży rozrzut, nie planuje się dokładnie stu. Monitor obciążenia, sonda i detekcja złamania pomagają, ale każda automatyczna reakcja potrzebuje limitu. Po wykryciu problemu bezpieczniej odłożyć część do gniazda kwarantanny niż mieszać ją z dobrymi.
Jakość i identyfikowalność
Automatyczna cela powinna wiązać zlecenie z programem NC, ustawieniem robota, materiałem i wynikiem. Dla wielu zleceń potrzebna jest walidacja, czy wszystkie zasoby są dostępne. Kod na palecie albo gnieździe może zmniejszyć ryzyko pomieszania, ale nie zastąpi kontroli materiału wejściowego.
Pomiary w maszynie można używać do trendu i decyzji stop, lecz pierwsza sztuka wymaga niezależnej kwalifikacji. Po zmianie szczęk lub programu robot powinien działać w trybie kontrolowanego uruchomienia. Wznowienie po alarmie musi wiedzieć, czy detal jest w chwytaku, imadle czy stacji obrotu.
Ocena ekonomiczna
Robot nie zwiększa automatycznie prędkości skrawania. Zwiększa czas pracy wrzeciona bez operatora oraz uwalnia człowieka od powtarzalnego ładowania. Ekonomia zależy od liczby godzin możliwych do odzyskania, kosztu przezbrojenia, wartości braków i obciążenia pracowników. Dla pojedynczych zmiennych części cela może stać nieużywana.
Model powinien liczyć scenariusze, nie jedną idealną stopę zwrotu. Uwzględnia się integrację, uchwyty, drzwi, palce, bezpieczeństwo, szkolenie i utrzymanie. Następnie obserwuje rzeczywisty czas wrzeciona oraz liczbę zleceń automatycznych. Jeżeli barierą jest brak programów CAM lub narzędzi, sam robot jej nie usunie.
Odbiór celi
FAT i SAT obejmują normalny cykl oraz błędy: brak detalu, dwa detale, niepełny chwyt, wiór na bazie, nieotwarte drzwi, brak zacisku, alarm CNC, utratę powietrza, wejście człowieka i restart. Testuje się zatrzymanie w najgorszej pozycji oraz bezpieczne odzyskanie. Operator musi znać stan systemu bez wchodzenia do strefy.
Próba produkcyjna powinna trwać tyle, by wystąpiły realne zmiany stosu, narzędzia i temperatury. Dziesięć poprawnych cykli nie dowodzi pracy nocnej. Raport zapisuje takt, interwencje, błędy chwytu, jakość i wykorzystanie. Dopiero wtedy można ustalić stabilną pojemność magazynu.
Checklista wyboru
- Rozdziel automatyzację tokarki, frezarki, części i palet.
- Określ masę chwytaka oraz dwóch detali w najgorszej konfiguracji.
- Narysuj pełną trajektorię z drzwiami, wrzecionem, sondą i imadłem.
- Potwierdź sygnały CNC, drzwi, zacisku i bezpiecznego zatrzymania.
- Zaprojektuj czyszczenie baz i detekcję prawidłowego osadzenia.
- Policz godziny materiału, narzędzi, chłodziwa, wiórów i miejsca odbioru.
- Zdecyduj, czy potrzebny jest flip-over, wymiana uchwytu lub palet.
- Porównaj stół Mill-Assist, mobilny HALTER, Xcelerate i komponent ProFeeder.
- Oceń bezpieczeństwo całej aplikacji, nie tylko deklarację cobota.
- Zdefiniuj wznowienie dla każdej pozycji detalu.
- Przetestuj serię obejmującą zużycie narzędzia i pełny magazyn.
- Mierz rzeczywisty czas wrzeciona oraz interwencje po wdrożeniu.
Podsumowanie
Mill-Assist Essential Mini i Essential rozszerzają portfolio RoboJob o przemyślaną automatyzację frezarek, a Coby CNC obniża próg pierwszego wdrożenia. Pallet-Load, Wall i Tower obsługują rosnącą różnorodność oraz autonomię. Rozwiązania HALTER, Cellro i EasyRobotics pokazują inne kompromisy między mobilnością, funkcjonalnością i pracą integratora.
Najlepsza cela nie jest tą z największym robotem, lecz tą, która niezawodnie ustala detal, usuwa wiór, komunikuje stan i potrafi bezpiecznie zatrzymać się po błędzie. W małej serii kluczowe jest krótkie przezbrojenie. W długiej – takt i pojemność. W produkcji mieszanej – automatyczna zmiana uchwytu, programu i zasobów. Te wymagania należy rozdzielić przed wyborem nazwy produktu.
Realistyczny budżet automatyzacji frezarki
RoboJob nie publikuje obecnie cennika Mill-Assist ani Coby CNC; konfigurator kończy się zapytaniem. Poniższe kwoty są więc budżetem netto dla kompletnej typowej celi, a nie cennikiem producenta. Kalibrację stanowią jawne ceny innych systemów RoboJob, współczesne ceny cobotów do obsługi CNC oraz polska oferta porównywalnej celi CoboCNC od 121,7 tys. zł netto.
| System i zakres | Realistyczny przedział netto | Pewność |
|---|---|---|
| Coby CNC, podstawowa cela do jednej frezarki | 120–220 tys. zł | średnia do niskiej; brak jawnego cennika RoboJob |
| Mill-Assist Essential Mini | 180–300 tys. zł | niska; konfiguracja robota i stołu wyceniana indywidualnie |
| Mill-Assist Essential, większy robot i stół | 250–450 tys. zł | niska; duży wpływ udźwigu i liczby detali |
| Mill-Assist z odwracaniem, paletą lub wymianą przyrządów | 350–650 tys. zł | niska; moduły i integracja dominują w rozrzucie |
Producent potwierdza trzy układy Essential — Integrated, Semi-Integrated i Separated — ale nie publikuje ich cen. Dla porównania polska cela CoboCNC zaczyna się od 121 700 zł netto. Właściwa oferta powinna oddzielać robot, stół, chwytaki, interfejs obrabiarki, bezpieczeństwo i uruchomienie.
Materiały powiązane
- RoboJob Turn-Assist 270i i 200i: automatyzacja tokarek CNC
- Mazak VC-Ez i QT-Ez: dostępniejsze centra pionowe i tokarki
Źródła
- RoboJob — Mill-Assist drugiej generacji
- RoboJob — aktualne portfolio: Mill-Assist, Coby, Pallet-Load, Tower i Wall
- RoboJob — Coby CNC i założenia samodzielnego wdrożenia
- RoboJob — bezpieczeństwo robotów i Coby CNC
- HALTER — zasada działania LoadAssistant
- Cellro — Xcelerate i jego moduły
- Cellro — modele X10, X20 i X60
- EasyRobotics — broszura ProFeeder