Streszczenie
Trzy, cztery i pięć osi nie tworzą prostej skali jakości. Liczba opisuje, ile niezależnych współrzędnych może wpływać na wzajemne położenie narzędzia i części, ale nie mówi, ile osi można interpolować jednocześnie, jaki mają zakres, sztywność, dokładność ani użyteczną przestrzeń po zamontowaniu fixture. Sztywne centrum 3X może wykonywać płaskie i dostępne od góry cechy szybciej oraz dokładniej niż uniwersalna maszyna 5X. Indeksowana czwarta oś może być najlepszym rozwiązaniem seryjnym dla korpusu czterościennego, a pięcioosiowa maszyna przez większość cyklu pracować jako 3+2.
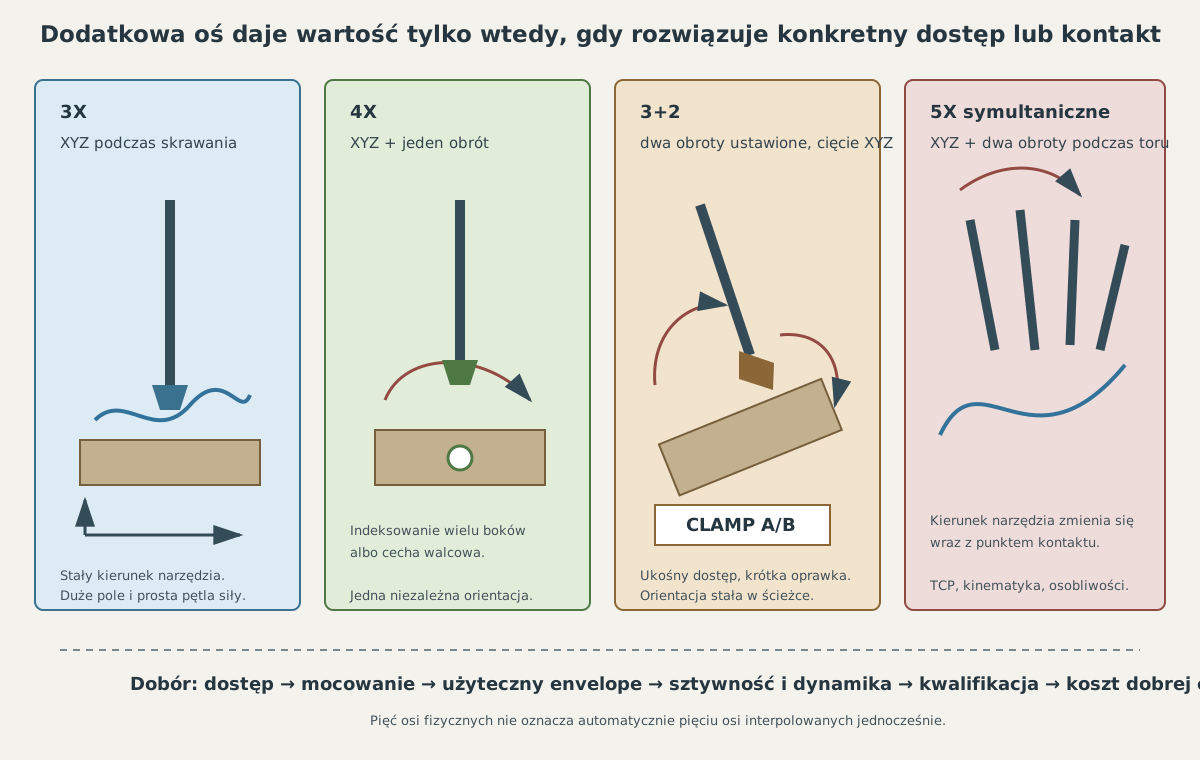
W obróbce 3+2 dwie osie obrotowe ustawiają detal lub głowicę, po czym pozostają nieruchome, często zaciśnięte, a skrawanie wykonują osie liniowe. W pełnym 5X orientacja narzędzia zmienia się podczas toru. Ta różnica wpływa na programowanie, prędkość, sztywność i ryzyko kolizji. Pięć fizycznych osi nie dowodzi jeszcze zdolności simultaneous 5X — może ją ograniczać sterowanie, opcja software, postprocesor albo dynamika osi.
Architektura jest równie ważna jak liczba. Table–table obraca detal, head–head narzędzie, a head–table dzieli ruchy. Inaczej rozkładają się masa, moment bezwładności, prześwit, środek obrotu i błędy. Funkcje TCP/RTCP utrzymują punkt narzędzia podczas zmiany orientacji tylko wtedy, gdy długość zespołu, pivoty i parametry kinematyczne są poprawne.
Artykuł porównuje zastosowania, ograniczenia, błędy, kwalifikację i koszt kompletnego procesu. Podstawowa zasada brzmi: wybiera się najmniej złożoną kinematykę, która zapewnia potrzebny dostęp, wymiar, powierzchnię i przepływ części z odpowiednim marginesem. O wartości maszyny decyduje koszt dobrej części, a nie największa liczba osi w folderze.
1. Co naprawdę oznacza liczba osi
Stopień swobody jest niezależną możliwością zmiany położenia lub orientacji. Obrabiarka realizuje go przez prowadnicę liniową, stół obrotowy, głowicę uchylną albo inny człon. Nie każdy ruch mechaniczny jest jednak osią konturu: podajnik, zmieniacz palet, konik lub chwytak może być sterowany, ale nie kształtować bezpośrednio powierzchni. X, Y i Z są osiami liniowymi, a A, B i C nominalnie obrotami wokół X, Y i Z. Litera nie mówi, czy obraca się narzędzie czy detal, jaki jest zakres, czy oś ma hamulec i czy może uczestniczyć w skrawaniu. Te informacje wynikają z kinematyki konkretnej maszyny. Specyfikacja powinna rozróżniać liczbę osi fizycznych, sterowanych, dostępnych w kanale oraz jednocześnie interpolowanych. Maszyna może mieć pięć osi ruchu, lecz tylko trzy koordynowane podczas cięcia, a dwie pozostałe wyłącznie indeksowane. Oś ciągła może oznaczać możliwość interpolacji, nie nieskończony mechaniczny obrót.
2. Oś pozycjonowana, interpolowana i redundantna
Oś pozycjonowana ustawia kąt między operacjami, po czym pozostaje nieruchoma. To pełnowartościowa funkcja produkcyjna: pozwala wykonać kilka stron bez ponownego bazowania. Oś interpolowana porusza się wraz z innymi w czasie wykonywania toru i musi spełniać wymagania trajektorii, prędkości oraz przyspieszenia. Duże maszyny mogą mieć osie redundantne, na przykład dwa suwaki w podobnym kierunku albo dodatkowy ram współliniowy z Z. Sterowanie wybiera rozkład ruchu według zakresów, sztywności lub reguł technologicznych. Liczba napędów może być większa od liczby współrzędnych opisujących część. Obrót wrzeciona frezarskiego zwykle nie jest liczony jako czwarta oś, ponieważ stanowi ruch główny skrawania. Kiedy wrzeciono jest pozycjonowane jak C w mill-turn, może uczestniczyć w kształtowaniu. Liczenie osi ma sens tylko z opisem funkcji.
3. Obróbka trzyosiowa: nie tylko 2,5D
Maszyna 3X pozycjonuje punkt narzędzia w objętości przy stałej orientacji osi wrzeciona. Wykonuje planowanie, kieszenie, profile, otwory, formy i pełne powierzchnie 3D. Termin 2,5D opisuje cechy zbudowane z poziomów, a nie maszynę pozbawioną jednoczesnego ruchu trzech osi. Frez kulisty może odwzorowywać swobodną powierzchnię przez zmianę X, Y i Z, o ile wszystkie jej obszary są dostępne z jednego kierunku. Granicą jest widoczność: podcięcie, boczny otwór albo ściana zasłonięta przez część wymaga narzędzia specjalnego lub kolejnego zamocowania. Programowanie jest bezpośrednie, ponieważ położenie TCP mapuje się na XYZ bez rozwiązania dwóch obrotów. To zmniejsza liczbę transformacji i ułatwia kontrolę kodu. Nadal potrzebne są poprawne układy, korekcje, postprocesor i symulacja; prostsza kinematyka nie usuwa błędów procesu.
4. Mechaniczne zalety dobrego centrum 3X
Brak uchylnego stołu lub głowicy pozwala zbudować zwartą pętlę siły. Masa i przestrzeń mogą zostać wykorzystane na szerokie prowadnice, stół i korpus zamiast mechanizmów obrotowych. W ciężkim skrawaniu taka konstrukcja często ma korzystniejszą sztywność i tłumienie. Prostokątna przestrzeń robocza bywa bardziej użyteczna niż nominalne skoki maszyny 5X. Trunnion potrzebuje obwiedni do przechyłu, a detal i fixture mogą kolidować ze stołem przy kącie znacznie mniejszym niż katalogowy. Maszyna 3X o podobnych skokach liniowych często mieści dłuższą płytę lub cięższy korpus. Prostota ułatwia pomiar i utrzymanie. Nie oznacza automatycznie wysokiej dokładności — wynik nadal zależy od geometrii, termiki, wrzeciona, narzędzia i zamocowania — ale liczba zmiennych kinematycznych jest mniejsza. Jeśli wszystkie krytyczne cechy są dostępne z jednej strony, dodatkowa oś może tylko zwiększyć koszt i zmniejszyć przestrzeń.
5. Koszt kolejnego zamocowania
Obrócenie części na maszynie 3X udostępnia nową stronę, ale tworzy nowy łańcuch wymiarowy. Trzeba oczyścić bazy, ustalić, zacisnąć, zmierzyć offset i sprawdzić deformację. Każdy setup wnosi powtarzalność przyrządu, błąd operatora i czas bez skrawania. Ponowne mocowanie nie jest z definicji złe. Precyzyjny przyrząd, paleta i kontrola sondą mogą zapewnić bardzo dobrą zdolność, a podział operacji pozwala użyć sztywniejszej maszyny. W produkcji seryjnej kilka prostych stanowisk bywa wydajniejsze od jednego uniwersalnego cyklu 5X. Korzyść osi obrotowej trzeba więc liczyć jako redukcję konkretnych setupów, baz i braków. Jeżeli kolejna strona ma luźną tolerancję albo powstaje po obróbce cieplnej, konsolidacja może nie mieć wartości. Jeżeli otwory z kilku stron muszą być pozycjonowane względem jednej bazy, korzyść jest duża.
6. Czwarta oś jako indeksowany stół
Do centrum 3X można dodać stół A, B lub C, zintegrowany albo montowany na stole. Po obrocie detal jest zaciskany, a obróbkę wykonują osie liniowe. Cztery boki korpusu, otwory promieniowe i wieloboczne fixture powstają w jednym chwycie. Uchwyt tokarski centruje części walcowe, lecz stół frezarski nie staje się tokarką przez sam obrót. Dopuszczalne obroty, moment, duty cycle i łożyskowanie mogą być znacznie mniejsze niż wrzeciona tokarki. Przy długiej części potrzebny jest konik, którego oś i nacisk nie mogą wprowadzać ugięcia. Tombstone lub wielostanowiskowe oprzyrządowanie zwiększa liczbę części na załadunek. Jednocześnie rośnie masa, promień środka ciężkości, moment bezwładności i obwiednia. Nośność w kilogramach nie wystarcza — producent powinien potwierdzić moment i dopuszczalną konfigurację dynamiczną.
7. Czwarta oś w ruchu ciągłym
Interpolacja XYZ z jedną osią obrotową pozwala wykonywać rowki śrubowe, krzywki, grawerowanie walcowe i powierzchnie rozwijane. Posuw TCP zależy od promienia: ten sam kąt oznacza inną drogę ostrza blisko i daleko od osi. Sterowanie lub CAM musi poprawnie przeliczać jednostki. Oś zwykle pracuje ze zwolnionym zaciskiem, dlatego sztywność dynamiczna jest inna niż po indeksowaniu. Prędkość, przyspieszenie i ciągły moment napędu mogą ograniczać posuw wcześniej niż osie liniowe. Nierównomierna masa wywołuje zmienne obciążenie w funkcji kąta. Kontur 4X wymaga modelu oprawki, uchwytu, konika i pełnej obwiedni. Ruch bezkolizyjny przy jednej średnicy może kolidować przy większym stocku. Korzyść pozostaje jednak duża tam, gdzie jedna rotacja wystarcza do opisania powierzchni.
8. Dokładność i mechanika czwartej osi
Błąd kąta daje liniową odchyłkę rosnącą z promieniem: mała wartość w sekundach kątowych może mieć znaczący skutek na dalekiej cesze dużego korpusu. Kryterium odbioru powinno reprezentować używany promień, nie tylko wartość przy osi. Ważne są pozycjonowanie, powtarzalność, luz, osiowanie, położenie rzeczywistej linii obrotu, zachowanie po zacisku i termika. Zero kąta nie definiuje pełnej kinematyki. Błąd wysokości lub równoległości osi wpływa na każdą indeksowaną stronę. Hamulec powinien przenosić moment skrawania według zaleceń OEM. Zużyty zacisk może dawać poprawny odczyt enkodera i poruszenie detalu pod siłą. Po kolizji, serwisie lub przemieszczeniu stołu potrzebna jest kontrola osiowania, nie tylko ponowne ustawienie zera.
9. Pięć osi i pojęcie 3+2
Typowa maszyna pięcioosiowa ma trzy translacje oraz dwa obroty, które pozwalają ustawić położenie TCP i orientację osi narzędzia. Obrót wokół samej osi narzędzia nie zmienia jej kierunku, ale może mieć znaczenie dla niesymetrycznej oprawki lub narzędzia. W 3+2 osie obrotowe ustawiają orientację, są zatrzymywane i często zaciskane, a skrawanie odbywa się w XYZ. Sterowanie może utworzyć pochyloną płaszczyznę roboczą, dzięki czemu program przypomina 3X. Ukośne otwory, wiele ścian i krótsze narzędzia zwykle nie wymagają zmiany kąta podczas wejścia w materiał. Zaletą jest konsolidacja setupów przy sztywnej orientacji. Ograniczeniem — czas wycofania, odblokowania, ruchu i ponownego zacisku oraz brak możliwości śledzenia normalnej na swobodnej powierzchni. Duża liczba krótkich indeksacji może obniżyć wydajność bardziej niż jedno dodatkowe mocowanie.
10. Kiedy potrzebne jest pełne 5X
W simultaneous 5X orientacja zmienia się podczas skrawania. Narzędzie może utrzymywać kąt prowadzenia i boczny, omijać przeszkody, prowadzić bok frezu po łopatce albo pracować frezem baryłkowym z dużym efektywnym promieniem. Warunkiem użycia jest funkcjonalna potrzeba ciągłego kąta, nie sam fakt posiadania maszyny. Impellery, łopatki, kanały, podcięcia i niektóre powierzchnie freeform naprawdę wymagają ciągłej orientacji. Forma widoczna z jednego kierunku może być wykonana w 3X. Ukośny otwór zwykle wymaga 3+2, nie pięciu osi poruszających się w trakcie wiercenia. Nie każda operacja na maszynie 5X powinna być symultaniczna. Planowanie, ciężkie zgrubianie i wiercenie są często stabilniejsze w 3X lub 3+2. Złożoność stosuje się lokalnie tam, gdzie daje dostęp, korzystny kontakt albo krótsze narzędzie.
11. Frezowanie bokiem i końcem w 5X
W flank milling bok frezu prowadzi powierzchnię, dając szeroki kontakt i potencjalnie krótki czas. Błąd orientacji, kształtu narzędzia i ugięcie bezpośrednio przechodzą na generowaną powierzchnię. ISO 10791-7 zawiera freeform test piece dla pięcioosiowego frezowania bokiem, ale test użytkownika powinien odpowiadać jego materiałowi i zakresowi. Przy frezie kulistym zmienna orientacja pozwala unikać punktu o małej prędkości skrawania na czubku i sterować śladem. Frez baryłkowy zwiększa efektywny promień na powierzchni, umożliwiając większy odstęp torów, lecz wymaga dokładnej kontroli kontaktu i modelu narzędzia. Przechylenie często pozwala skrócić wysięg. Spadek podatności narzędzia może być większą korzyścią niż redukcja liczby zamocowań. Orientacja staje się wtedy narzędziem zarządzania dynamiką i jakością, nie tylko dostępem.
12. Table–table
W architekturze table–table obie osie obrotowe działają po stronie detalu. Typowym rozwiązaniem jest stół kołyskowy z obrotem wewnętrznej płyty. Głowica pozostaje prosta i może być sztywna, a narzędzie ma przewidywalną geometrię względem wrzeciennika. Ograniczeniem jest ruch masy detalu i fixture. Przy przechyle zmieniają się obciążenia łożysk, moment grawitacyjny i dostęp. Nominalny udźwig w pozycji poziomej nie mówi, jaki moment jest dopuszczalny przy skrajnym kącie. Swing stołu zużywa znaczną część komory. Table–table jest atrakcyjne dla małych i średnich części, które można umieścić blisko centrów obrotu. Duży, wysoki lub niesymetryczny detal szybko ogranicza zakres i dynamikę. Ergonomia załadunku i bezpieczny powrót stołu również należą do cyklu.
13. Head–head
W head–head obie osie obrotowe orientują wrzeciono, a detal pozostaje na stałym stole. Jest to korzystne dla dużych, ciężkich części, których przechylanie byłoby niepraktyczne. Stały stół może mieć dużą powierzchnię i nośność. Głowica staje się jednak złożonym, wysuniętym członem. Jej sztywność, masa, przewody, łożyska i geometria pivotów wpływają na wynik. Widełkowa konstrukcja może podpierać wrzeciono symetrycznie, jednostronna daje inny dostęp i rozkład ugięcia. Przy pochyleniu korpus głowicy, nie tylko oprawka, może kolidować z częścią. Długi łańcuch od prowadnic do TCP wzmacnia błąd centrów obrotu. Architektura jest cenna w lotnictwie i dużych formach, ale wymaga starannej kalibracji oraz modelu kolizyjnego.
14. Head–table
Układ mieszany ma jedną rotację po stronie narzędzia i jedną po stronie detalu. Rozdziela kompromisy: stół wykonuje zwykle obrót ciągły lub szeroki, a głowica przechył. Może zapewnić dobry dostęp bez kołysania całej masy w dwóch kierunkach. Kinematyka zależy od kolejności członów po obu stronach pętli. Ta sama orientacja narzędzia może mieć kilka rozwiązań kątowych o innej pozycji stołu, prześwicie i sztywności. Postprocesor nie może być przenoszony z maszyny table–table tylko dlatego, że litery osi są takie same. Wybór architektury powinien zaczynać się od rodzin części. Małe wirniki, wysokie korpusy, ciężkie płyty i wielostanowiskowe fixture obciążają te konstrukcje inaczej. Nie istnieje uniwersalnie najlepsze 5X.
15. Użyteczna przestrzeń robocza
Katalogowe skoki XYZ i zakresy A/B/C opisują pustą maszynę. Użyteczny envelope zależy od stołu, fixture, stocku, oprawki, sąsiednich narzędzi w magazynie i drogi zmiany. Kąt osiągalny bez części może być nieosiągalny w produkcji. Najgorszą orientację sprawdza się z rzeczywistym modelem i najdłuższym zespołem. Obejmuje to drogę od pozycji wymiany, indeksowanie i możliwy rewind. Margines musi uwzględniać różnice montażu, zużycie i niedokładność modelu. Odsłonięcie powierzchni przez przechył może równocześnie zasłonić inną część uchwytem. Przewody pneumatyczne lub hydrauliczne fixture muszą mieć trasę bez zgniatania. Automatyzacja załadunku wymaga pozycji odbioru, która nie destabilizuje ciężkiego detalu po zwolnieniu zacisku.
16. TCP i RTCP
Tool Center Point jest punktem roboczym narzędzia. Gdy głowica lub stół zmienia orientację, TCP przemieściłby się, gdyby nie skoordynowane ruchy liniowe. Funkcja TCP/RTCP lub odpowiednia transformacja oblicza te ruchy, aby utrzymać zaprogramowany punkt względem części. Nazwa i sposób aktywacji zależą od sterowania. Jedne programy podają wektor orientacji, inne kąty maszyny; jedne używają długości z korektora, inne wartości uwzględnionej przez post. Podwójna kompensacja jest tak samo groźna jak brak kompensacji. Funkcja nie mierzy mechaniki. Używa zapisanych centrów obrotu, wektorów osi, długości narzędzia i offsetu. Jeśli parametry są błędne, sterowanie precyzyjnie realizuje błędny model. Po serwisie i kolizji potrzebna jest kalibracja kinematyczna.
17. Układ części i orientacja niezależna od maszyny
CAM powinien opisywać target, stock i orientację narzędzia w układzie setupu. Dane CL mogą zawierać punkt oraz wektor osi bez narzucania konkretnych A/B/C. Dzięki temu strategia jest częściowo niezależna od architektury. Postprocesor i model kinematyczny przekształcają tę intencję na osie maszyny. Dla tej samej pozy narzędzia table–table, head–head i head–table wygenerują inne kąty oraz translacje. Układ przedmiotu musi być poprawnie osadzony względem centrów obrotu. Programowanie bez aktywnej transformacji wymaga jawnego obliczenia pozycji osi dla każdego kąta i jest podatne na błędy długości. Niezależnie od metody, aktywacja i anulowanie funkcji muszą być kontrolowane. Ruch po wyłączeniu TCP może mieć inne znaczenie niż blok o tych samych liczbach przed wyłączeniem.
18. Kinematyka odwrotna i wiele rozwiązań
Kinematyka odwrotna odpowiada, jakie pozycje osi wytworzą zadany TCP i orientację. Rozwiązanie może nie być unikatowe. Sterowanie lub post wybiera gałąź według limitów, preferencji, ciągłości, kolizji i stanu osi modulo. Rozwiązanie najkrótsze kątowo nie musi być najlepsze: może umieścić głowicę blisko zacisku, wydłużyć osie liniowe albo wprowadzić podatną orientację. Warto definiować preferowane strefy i analizować wykresy osi, nie tylko powierzchnię CAM. Zmiana gałęzi może spowodować flip. Jeżeli musi nastąpić, powinna być wykonana kontrolowanie poza materiałem, z bezpiecznym odjazdem. Nieoczekiwane przejście w środku ścieżki niszczy powierzchnię lub przekracza dynamikę.
19. Osobliwość i unwinding
W osobliwości jeden kierunek orientacji traci jednoznaczną reprezentację, a mała zmiana wektora narzędzia może wymagać bardzo dużej prędkości osi. Typowy objaw to gwałtowny obrót C przy przejściu głowicy przez szczególną orientację. Nie jest to awaria serwa, lecz geometria kinematyki. CAM może omijać strefę, wygładzać orientację albo wybrać inny wzorzec. Sterowanie może ograniczyć posuw, a post zaplanować reorientację. Każda metoda ma wpływ na kontakt i czas. Automatyczne unikanie kolizji nie gwarantuje uniknięcia osobliwości. Unwinding lub rewind wycofuje narzędzie, zmienia reprezentację kąta i wraca do toru. Pełna sekwencja musi omijać stock, fixture i elementy maszyny. Sama równoważność kąta końcowego nie dowodzi bezpieczeństwa ruchu pośredniego.
20. Dynamika osi obrotowych
Oś obrotowa ma zwykle mniejszą maksymalną prędkość i przyspieszenie niż liniowa, a jej wpływ na prędkość TCP rośnie z promieniem. Programowane F może zostać ograniczone przez najsłabszy człon. Powierzchnia z częstymi zmianami orientacji może być obrabiana wolniej niż sugeruje długość toru. Jerk wpływa na płynność, obciążenie i ślady. Bardzo gęste punkty orientacji mogą powodować ciągłe krótkie bloki i zwalnianie. Spline lub rozsądna tolerancja daje czasem lepszą powierzchnię niż maksymalna liczba punktów. Niesymetryczna masa stołu zmienia wymagany moment z kątem. Dynamiczny limit zależy od bezwładności, nie tylko wagi. Przy head–head masa głowicy wpływa na reakcje osi liniowych. Model czasu powinien uwzględniać indeksacje, zaciski, limity dynamiki i reorientacje.
21. Błędy osi obrotowych
Wynik 5X łączy błąd pozycjonowania kąta, powtarzalność, luz, błąd osiowania, położenie centrum obrotu i błędy kątowe osi. Mały błąd wzrasta liniowo z odległością TCP lub cechy od osi. Dokładność enkodera nie jest dokładnością końcówki. Ugięcie stołu zależy od masy, promienia środka ciężkości i orientacji. Ugięcie głowicy zależy od wysunięcia, kierunku siły i kąta. Zacisk może zmieniać pozycję lub sztywność. Pomiary bez obciążenia nie obejmują wszystkich tych efektów. Parametry kinematyczne są estymowane przez kalibrację. Wzorzec, sonda, strategia próbkowania i algorytm mają niepewność. Korekcja nie jest prawdą absolutną; trzeba potwierdzić wynik niezależnym testem i częścią skrawaną.
22. Termika
Wrzeciono, osie liniowe, napędy rotacyjne, hamulce i otoczenie ogrzewają strukturę. Zmiana centrum obrotu lub długości łańcucha daje różny błąd w zależności od kąta. Maszyna poprawna na zimno może dryfować po serii indeksacji. ISO 10791-10:2022 obejmuje między innymi wpływ temperatury otoczenia, obrotu wrzeciona, ruchu osi liniowych i ruchu komponentów obrotowych. Zakres normy jest ramą testu, nie zastępuje cyklu użytkownika, jeśli jego część ma inną masę i harmonogram. Seria kwalifikacyjna powinna rejestrować temperatury, czasy, obciążenie i korekcje. Pierwsza sztuka nie reprezentuje stanu ustalonego. Strategia rozgrzewania i częstotliwość kalibracji muszą być częścią procesu.
23. CAM: wektor narzędzia i kąty technologiczne
CAM wyznacza punkt kontaktu i wektor osi narzędzia. Kąt prowadzenia oraz kąt boczny wpływają na prędkość efektywną, kontakt, ślad i prześwit. Nie należy pozwalać algorytmowi zmieniać ich bez limitu tylko dla uniknięcia kolizji. Tolerancja pozycji i orientacji wpływa na liczbę bloków oraz powierzchnię. Wygładzanie powinno zachować dopuszczalną odchyłkę i nie wprowadzać ruchu poza check surfaces. Osobno kontroluje się ruchy w materiale i reorientacje w powietrzu. Model zespołu narzędziowego obejmuje część skrawającą, szyjkę, chwyt i oprawkę. Najkrótsza oprawka nie zawsze daje prześwit przy przechyle; najdłuższa pogarsza sztywność. CAM powinien korzystać z montażu zgodnego z presetterem.
24. Postprocesor, model maszyny i weryfikacja
Postprocesor wybiera rozwiązanie osi, znaki, zakresy, format kątów, funkcje TCP i sekwencje indeksowania. Model kinematyczny określa parent–child, centra, limity i komponenty. Oba muszą odpowiadać sterowaniu oraz rzeczywistej maszynie. Symulacja ścieżki CAM potwierdza intencję narzędzia. Symulacja pełnej kinematyki pokazuje ruch osi i kolizje modelowanych obiektów. Najsilniejsza warstwa odtwarza finalny NC, ponieważ postprocessing może zmienić kąty, transformacje i ruchy przejściowe. Review powinien obejmować wykresy A/B/C, prędkości, przyspieszenia, nagłe zmiany oraz odległość do limitów. Brak gouge na target nie dowodzi płynnej lub osiągalnej trajektorii maszyny. Po zmianie postu, CNC albo modelu wykonuje się regresję.
25. Mocowanie w wielu orientacjach
Fixture musi odsłaniać wymagane powierzchnie i zachowywać zacisk przy grawitacji działającej pod różnymi kątami. Siła skrawania może wyrywać część w jednej orientacji, choć dociska ją w innej. Podpory i łapy projektuje się dla pełnego cyklu. Punkt zerowy powinien być powtarzalny i możliwy do sondowania. Umieszczenie części blisko centrum rotacji zmniejsza obwiednię i wzmacnianie błędów kątowych, ale musi respektować dostęp. Wysokie fixture zwiększa ramię, moment i ryzyko kolizji. Przewody, szczęki, śruby i sąsiednie narzędzia w magazynie są obiektami kolizyjnymi. Sonda ma własną długość i możliwe ugięcie trzpienia; cyklu 3X nie kopiuje się automatycznie do przechylonej płaszczyzny. Po cyklu stół wraca do pozycji bezpiecznej dla operatora lub robota.
26. Dobór klasy do rodzaju części
Płyta obrabiana z jednej strony jest naturalnym zadaniem 3X. Korpus z czterema bokami może najlepiej pasować do 4X indeksowanego lub HMC. Ukośne otwory i wiele płaszczyzn wymagają zwykle 3+2. Impeller, łopatka i podcięta powierzchnia freeform uzasadniają simultaneous 5X. Duża część lotnicza może preferować head–head nad stałym stołem. Mały wirnik pasuje do table–table. Ciężkie zgrubianie warto wykonywać przy zaciśniętych osiach albo w 3X, a wykańczanie tylko tam, gdzie potrzebuje zmiennej orientacji. W prototypie konsolidacja ogranicza budowę przyrządów i lead time. W serii czas programowania rozkłada się na wiele sztuk, ale takt obejmuje zaciski, indeksacje i wolne obroty. Czwarta oś z wieloma detalami może przewyższyć uniwersalne 5X.
27. Kwalifikacja geometrii liniowej i obrotowej
Najpierw sprawdza się geometrię i pozycjonowanie XYZ, ponieważ ich błędy mieszają się z obrotowymi w pomiarze TCP. Następnie każdą oś rotacyjną bada się pod kątem pozycjonowania, powtarzalności, osiowania i zacisku w kontrolowanych warunkach. ISO 10791-4 pozostaje aktualnym odniesieniem dla dokładności i powtarzalności pozycjonowania osi liniowych oraz obrotowych. Rozdzielczość enkodera nie zastępuje tego pomiaru. Wynik musi zawierać metodę, temperaturę, obciążenie i zakres. Test połączony zmienia orientację i mierzy zachowanie TCP. Ujawnia błędy modelu kinematyki, lecz obejmuje również niepewność wzorca i sondy. Próbę wykonuje się w kilku pozycjach przestrzeni, nie tylko blisko centrum stołu.
28. Interpolacja i próbki skrawane
ISO 10791-6:2014, ponownie potwierdzona w 2026 r., dotyczy dokładności prędkości oraz torów tworzonych przez jednoczesny ruch osi liniowych i obrotowych. Dokument wyraźnie ogranicza się do kinematycznej dokładności i nie obejmuje automatycznie drgań ani nietypowych zjawisk procesu. ISO 10791-7:2020 określa test pieces dla centrów z trzema do pięciu osiami jednoczesnymi i zawiera freeform test dla 5X flank milling. Próbka normowa umożliwia porównanie, a próbka użytkownika sprawdza materiał, fixture, narzędzie i zakres orientacji właściwy produkcji. Próba 3+2 powinna obejmować cechy wykonane z kilku kątów względem jednej bazy. Próba 5X musi rzeczywiście zmieniać orientację, przechodzić przez reprezentatywne kąty i pozwalać mierzyć powierzchnię. Łatwa ścieżka blisko osi nie kwalifikuje całego envelope.
29. Pułapki interpretacji ofert i testów
| Twierdzenie | Dlaczego jest niewystarczające | Dowód potrzebny |
|---|---|---|
| „maszyna ma pięć osi” | mogą być tylko indeksowane lub ograniczone opcją CNC | liczba osi jednoczesnych i program wzorcowy |
| „stół ma zakres ±120°” | detal i fixture ograniczają swing | pełny model najgorszej konfiguracji |
| „dokładność XYZ wynosi kilka µm” | nie obejmuje centrów obrotu i kąta | test połączony TCP oraz próbka 5X |
| „enkoder ma wysoką rozdzielczość” | nie obejmuje luzu, ugięcia i termiki | niezależny pomiar pozycjonowania |
| „CAM automatycznie unika kolizji” | działa tylko dla modelowanych obiektów i może tworzyć gwałtowne kąty | symulacja finalnego NC i review osi |
| „TCP jest w standardzie” | działa według wpisanych parametrów | kalibracja i niezależna weryfikacja |
| „gęstszy program daje lepszą powierzchnię” | krótkie bloki mogą zwalniać i wzbudzać osie | test tolerancji, spline i jakości |
| „jedna próbka jest dobra” | błąd zależy od położenia, kąta i temperatury | macierz zakresu użytkowego |
| „większa maszyna jest lepsza” | większa masa i pętla mogą ograniczyć dynamikę | koszt dobrej części dla rodziny wyrobów |
30. Procedura doboru maszyny
- Zidentyfikuj wszystkie strony i kierunki dostępu. Oddziel stałe orientacje od powierzchni wymagających ciągłej zmiany kąta.
- Zbuduj plan mocowania, baz, podpór, środka masy i sił. Policz setupy możliwe w 3X i 4X.
- Przydziel operacje do 3X, 4X, 3+2 i simultaneous 5X według realnej potrzeby, nie według dostępnej funkcji.
- Umieść pełny detal, fixture i zespoły narzędziowe w modelach rozważanych architektur. Sprawdź najgorszą orientację oraz ruchy przejściowe.
- Zweryfikuj masę, moment środka ciężkości, bezwładność, obciążenie zacisku i przewidywany posuw ograniczony osiami.
- Oceń łańcuch cyfrowy: CAM, postprocesor, model maszyny, symulację finalnego NC i wsparcie sterowania.
- Ustal testy odbiorowe geometrii, kinematyki, termiki i części skrawanej dla używanego zakresu.
- Policz koszt dobrej części: programowanie, oprzyrządowanie, narzędzia, takt, pomiar, kalibrację, braki i wznowienia.
31. Macierz zastosowań
| Tryb | Ruch podczas skrawania | Najważniejsza przewaga | Typowe ograniczenie | Reprezentatywne zadanie |
|---|---|---|---|---|
| 3X | trzy osie liniowe, stała orientacja | sztywność, prostota i duże pole | dostęp z jednego kierunku | płyta, kieszeń, forma widoczna z góry |
| 4X indeksowane | XYZ po ustawieniu jednego obrotu | kilka boków w jednym chwycie | jedna niezależna orientacja | korpus czterościenny, otwory promieniowe |
| 4X ciągłe | XYZ i jedna rotacja koordynowana | cechy walcowe i śrubowe | dynamika i zależność posuwu od promienia | krzywka, rowek na obwodzie |
| 3+2 | ustawienie dwóch obrotów, cięcie w XYZ | ukośny dostęp, krótka oprawka i zacisk osi | czas indeksowania, stały kąt w ścieżce | ukośne otwory, wiele płaszczyzn |
| 5X symultaniczne | trzy liniowe i dwie obrotowe podczas toru | ciągła orientacja i kontrola kontaktu | kinematyka, osobliwości, kolizje i koszt | impeller, łopatka, flank milling |
32. Checklista odbioru procesu wieloosiowego
| Obszar | Pytanie zatwierdzające |
|---|---|
| zakres osi | czy potwierdzono liczbę osi jednoczesnych, limity i zachowanie modulo? |
| envelope | czy pełny detal, fixture, oprawka i ruch wymiany mieszczą się w każdej orientacji? |
| obciążenie | czy masa, środek ciężkości, moment i bezwładność są dopuszczone? |
| kinematyka | czy centra, wektory, kolejność osi i długość narzędzia są skalibrowane? |
| TCP/RTCP | czy aktywacja, anulowanie i podział odpowiedzialności post–CNC są sprawdzone? |
| CAM/post | czy rozwiązania, limity, osobliwości, rewind i wykresy osi przeszły review? |
| symulacja | czy finalny NC porusza zweryfikowany model pełnej maszyny bez kolizji? |
| geometria | czy XYZ oraz każda oś rotacyjna przeszły niezależne testy? |
| interpolacja | czy test połączony obejmuje używany zakres prędkości i kątów? |
| termika | czy cykl rozgrzewania i dryft odpowiadają serii produkcyjnej? |
| część | czy próbka 3+2/5X reprezentuje rzeczywiste ryzyko i jest zmierzona? |
| konfiguracja | czy aktualizacja CAM, postu, CNC lub parametrów uruchamia regresję? |
Podsumowanie
Trzy osie potrafią wytwarzać złożone powierzchnie 3D i często oferują najlepszą sztywność oraz przestrzeń. Czwarta oś daje ekonomiczny dostęp do wielu boków i cech obwodowych. Pięć osi w 3+2 konsoliduje ukośne ustawienia przy zaciśniętej orientacji, a simultaneous 5X umożliwia ciągłą kontrolę kontaktu tam, gdzie wymaga jej geometria.
Liczba osi bez architektury jest informacją niepełną. Table–table, head–head i head–table różnią się ruchem mas, obwiednią, podatnością i błędami. TCP/RTCP kompensuje zmianę orientacji tylko według poprawnego modelu. Osobliwości, alternatywne rozwiązania i rewind są naturalnymi konsekwencjami kinematyki i muszą być zarządzane w CAM, postprocesorze oraz sterowaniu.
Kwalifikacja zaczyna się od XYZ i pojedynczych osi obrotowych, a kończy testem połączonym, termicznym i skrawaną częścią. ISO 10791-4, -6, -7 i -10 dostarczają użytecznych ram, lecz nie zastępują prób docelowego materiału, fixture i envelope. Najlepszą maszyną jest ta, która wytwarza rodzinę części stabilnie i ekonomicznie, z najmniejszą potrzebną złożonością.
Powiązane artykuły
- Prawoskrętny układ współrzędnych i oznaczenia osi CNC
- Centra tokarsko-frezarskie mill-turn i wielowrzecionowe
- Model uchwytu i przestrzeni kolizyjnej w CAM
- Symulacja toru, usuwania materiału i pełnej kinematyki maszyny
Źródła
- ISO 10791-4:1998 — Accuracy and repeatability of positioning of linear and rotary axes — aktualne wydanie, ponownie potwierdzone w 2025 r.
- ISO 10791-6:2014 — Accuracy of speeds and interpolations — testy torów tworzonych przez jednoczesny ruch osi liniowych i obrotowych; wydanie potwierdzone w 2026 r.
- ISO 10791-7:2020 — Accuracy of finished test pieces — części testowe dla centrów z 3–5 osiami jednoczesnymi i freeform test piece dla 5X flank milling.
- ISO 10791-10:2022 — Evaluation of thermal distortions — wpływ otoczenia, wrzeciona, osi liniowych i ruchu komponentów obrotowych.
- ISO 841:2001, Numerical control of machines — Coordinate system and motion nomenclature — nomenklatura osi liniowych i obrotowych.
- Janusz Pobożniak, Programowanie obrabiarek sterowanych numerycznie w systemie CAD/CAM CATIA V5 — przygotowanie i symulacja procesów wieloosiowych.
- Roman Stryczek, Bogusław Pytlak, Elastyczne programowanie obrabiarek — architektury CNC, programowanie i integracja procesu.
- Dla decyzji produkcyjnej nadrzędne są dokumentacja konkretnej obrabiarki i sterowania, charakterystyki momentu i bezwładności, kwalifikowany postprocesor, zweryfikowany model maszyny oraz wyniki części w docelowym procesie.