Streszczenie
Posuw opisuje ruch narzędzia względem detalu, ale nie mówi jeszcze, jak grubą warstwę odcina lokalny fragment krawędzi. We frezowaniu fz = 0,10 mm/ostrze może dać maksymalną nieodkształconą grubość wióra zbliżoną do 0,10 mm w pełnym rowku albo znacznie mniejszą przy małym promieniowym zaangażowaniu. Kąt przystawienia rozkłada tę samą porcję na dłuższy fragment krawędzi, frez kulisty zmienia efekt z położeniem kontaktu, a bicie może obciążyć jeden ząb podwójnie i pozostawić drugi bez wióra.
Artykuł przechodzi od f, fz oraz vf do lokalnej grubości h(φ), jej maksimum i wartości średniej. Pokazuje geometrię pełnego rowka, frezowania bokiem, krawędzi prostej, kulistej i okrągłej, a także toczenia oraz wiercenia. Wyjaśnia radialne i osiowe ścienianie wióra, minimalną grubość potrzebną do ścinania, wpływ bicia i dynamiki oraz ograniczenia korekty chip thinning. Celem jest utrzymanie właściwego obciążenia ostrza bez pomylenia ruchu programowanego z rzeczywistą porcją materiału.
1. Trzy poziomy opisu
Posuw programowany. Sterowanie realizuje prędkość osi w mm/min albo przyrost na obrót w mm/obr. Jest to kinematyka maszyny, którą można odczytać z programu i sygnałów napędów. Nie zawiera jeszcze geometrii chwilowego kontaktu krawędzi. Posuw na krawędź. fz rozdziela ruch wykonany podczas obrotu przez liczbę kolejnych aktywnych ostrzy. Dla równomiernej podziałki i idealnego bicia jest odstępem między torami sąsiednich zębów. Jest wielkością nominalną, choć bardzo użyteczną. Nieodkształcona grubość h. h jest lokalną odległością między powierzchnią pozostawioną przez poprzednią krawędź a bieżącym torem, mierzoną normalnie do chwilowego kierunku krawędzi skrawającej. Zmienia się wzdłuż łuku i często wzdłuż osi narzędzia.
Grubość po odkształceniu. Zmierzona grubość gotowego wióra jest większa od nieodkształconej wskutek ścinania i skrócenia. Nie wolno jej bezpośrednio podstawiać za h. Stosunek grubości może służyć do analizy odkształcenia, lecz wymaga reprezentatywnego pomiaru. Pole przekroju wióra. Pole warstwy przypadającej na ostrze zależy od h i aktywnej długości krawędzi. Ten sam przekrój można uzyskać grubo i wąsko albo cienko i szeroko. Siła, temperatura i zużycie nie muszą być wtedy identyczne. Dlaczego rozróżnienie jest potrzebne. Modele siły, trwałości i stabilności używają grubości lub pola wióra, nie samego adresu F. Jeśli geometria zmniejsza h, proces może wejść w płużenie mimo wysokiego posuwu minutowego. Jeśli bicie zwiększa h, jedno ostrze może pęknąć mimo poprawnej średniej.
2. Posuw i liczba ostrzy
Zależność podstawowa. Dla z aktywnych ostrzy i n obrotów na minutę: vf = fz · z · n. Wzór zakłada, że wszystkie zęby tworzą kolejne przejścia i nie uwzględnia jeszcze kąta kontaktu. Posuw na obrót freza. Nominalny przyrost na pełny obrót freza wynosi: f_rev = fz · z. Nie należy mylić go z posuwem na obrót wiertła, który jest rozdzielany między dwie wargi w inny sposób geometryczny. Liczba fizyczna i aktywna. Narzędzie może mieć sześć płytek, ale tylko trzy rozmieszczone osiowo na każdym poziomie, albo krawędzie o różnych zadaniach. z w obliczeniu musi odpowiadać liczbie przejść generujących rozpatrywany przekrój. Model narzędzia rozstrzyga konfigurację.
Nierówna podziałka. Kąty między ostrzami mogą być celowo różne. Odstęp czasowy i nominalna porcja materiału zmieniają się wtedy dla kolejnych zębów nawet bez bicia. Jedno średnie fz nie opisuje sekwencji obciążeń. Pominięta płytka. Brak płytki sprawia, że następna krawędź przejmuje materiał z dwóch odstępów, o ile geometria i ugięcie pozwalają. Nie wystarczy obniżyć średniego vf według liczby pozostałych gniazd. Asymetryczny impuls może również wzbudzić drgania. Narzędzia zgrubne segmentowe. Frez z krawędziami dzielącymi wiór może rozłożyć osiową szerokość na przesunięte segmenty. Każdy segment odcina część przekroju, a prosty iloczyn fz·z nie opisuje lokalnych nakładek. Wymagany jest model rzeczywistego układu krawędzi.
3. Geometria frezowania obwodowego
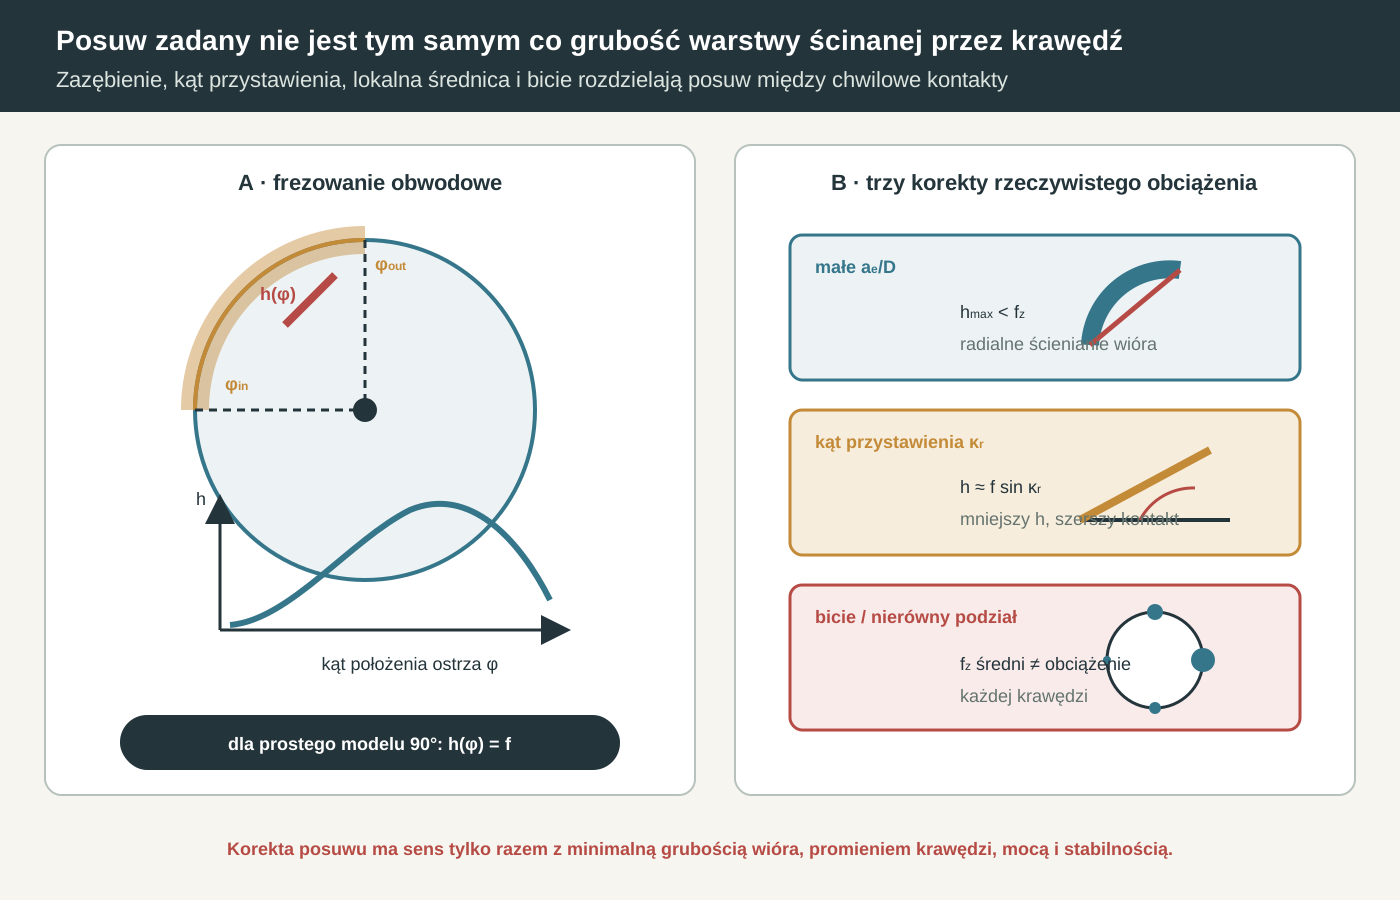
Kąt położenia φ. Pozycję zęba na łuku kontaktu opisuje kąt φ. Konwencja zera oraz zwrot zależą od modelu, dlatego wzór zawsze łączy się ze szkicem. Fizycznie ważna jest składowa posuwu normalna do toru krawędzi. Prosty model grubości. Dla freza walcowego z prostą krawędzią i małego posuwu względem promienia: h(φ) ≈ fz · sin φ. Jest to przybliżenie kinematyczne bez bicia, ugięcia i ruchu środka podczas jednego przejścia. Maksimum w pełnym rowku. W pełnym rowku łuk obejmuje pozycję około φ = 90°, gdzie sin φ = 1. Wtedy idealizowane hmax jest zbliżone do fz. Nie oznacza to, że przez cały kontakt wiór ma tę grubość.
Współbieżne frezowanie. Przy typowej konwencji ząb wchodzi z dużą grubością i wychodzi ku zeru. Siła dociska detal do stołu, ale luzy, cienka ścianka i wejście w twardą warstwę zmieniają ryzyko. Kolejność grubości wpływa na tarcie i narost. Przeciwbieżne frezowanie. Ząb rozpoczyna od grubości bliskiej zeru i narasta ku wyjściu. Początkowy odcinek sprzyja tarciu, jeśli minimalna grubość nie zostanie szybko przekroczona. Zalet i wad nie ocenia się bez sztywności oraz stanu powierzchni wejściowej. Kąty wejścia i wyjścia. Promieniowe ae określa granice łuku kontaktu. Dla zadanego kierunku frezowania można z geometrii koła wyznaczyć, czy łuk obejmuje położenie maksymalnego sin φ. Jeżeli nie obejmuje, hmax < fz.
4. Radialne ścienianie wióra
Małe zaangażowanie. Gdy ae jest niewielkim ułamkiem średnicy, ząb pracuje na krótkim łuku blisko stycznej. Składowa posuwu normalna do toru jest mała, więc rzeczywista grubość maleje. Zjawisko określa się jako radial chip thinning. Kąt zaangażowania. Dla freza o średnicy D i promieniowym kontakcie ae, geometryczny kąt łuku można wyznaczyć z relacji koła. Jedna wygodna postać dla kąta granicznego wykorzystuje: φe = arccos(1 − 2ae/D). Konwencję trzeba dopasować do kierunku i położenia zera. Maksymalna grubość przy małym ae. Jeśli łuk nie dochodzi do 90°, idealizowane maksimum wynosi: hmax = fz · sin φe. Dla małego ae czynnik sin φe może być znacznie mniejszy od jedności.
Przykład ae = 0,1D. Dla ae/D = 0,1 otrzymuje się φe ≈ 36,9°, a sin φe ≈ 0,6. Posuw fz = 0,10 mm daje więc idealizowane hmax ≈ 0,06 mm. Ostrze odczuwa mniejszą grubość niż sugeruje pole programu. Przykład ae = 0,02D. Dla ae/D = 0,02 kąt graniczny to około 16,3°, a sinus około 0,28. fz = 0,10 mm daje hmax rzędu 0,028 mm. Bez korekty proces może przejść w tarcie i nadmierne grzanie. Korekta posuwu. Aby uzyskać docelowe ht, w idealnym modelu można użyć: fz,korr = ht / sin φe. Wzrost jest poprawny tylko wtedy, gdy nie narusza ograniczeń wejścia, bicia, siły, posuwu osi i jakości.
Granica korekty. Im mniejsze ae, tym większy matematyczny mnożnik. Nie można zwiększać fz bez końca: przy wejściu w naroże lub chwilowym wzroście kontaktu powstanie bardzo gruby wiór. Korekta wymaga stałego, kontrolowanego ae. Naroże ścieżki. W wewnętrznym narożu efektywne zaangażowanie rośnie, bo narzędzie obejmuje większy kąt materiału. Posuw skorygowany dla prostego boku staje się wtedy niebezpieczny. CAM redukuje posuw na podstawie chwilowego kąta opasania. Wejście styczne i rampowe. Podczas wejścia kontakt przechodzi od zera do wartości ustalonej. Korekta chip thinning powinna narastać wraz z zaangażowaniem albo zaczynać się po osiągnięciu stabilnego łuku. Pierwszy ząb nie może otrzymać pełnej porcji skokowo.
Trochoida. Ścieżka trochoidalna utrzymuje małe średnie ae, ale lokalny kontakt zależy od promienia pętli, kroku i stock. W rejonach przejścia łuk może być większy niż wartość nominalna strategii. Analiza opiera się na usuwanym materiale, nie nazwie strategii. Obróbka adaptacyjna. Strategie constant engagement sterują torem, aby ograniczać kąt kontaktu. Nie gwarantują identycznego h, jeśli zmieniają się rpm, efektywna średnica, przyspieszenie lub liczba krawędzi. Log rzeczywistego posuwu uzupełnia symulację stock.
5. Kąt przystawienia
Krawędź pod kątem. Jeśli główna krawędź jest ustawiona pod kątem przystawienia κr do kierunku posuwu, nominalna grubość w prostym toczeniu jest proporcjonalna do: h ≈ f · sin κr. Jednocześnie szerokość czynna rośnie wraz ze zmniejszeniem kąta. Kąt 90°. Dla κr = 90° sinus wynosi 1, więc grubość jest zbliżona do posuwu na obrót. Obciążenie kieruje się w sposób typowy dla ramienia 90°. Rzeczywisty narożnik nadal zaokrągla przejście. Kąt 45°. Dla κr = 45° czynnik wynosi około 0,707. Ten sam f daje cieńszy i szerszy wiór, a składowa osiowa siły rośnie względem układu 90°. Można zwiększyć posuw, jeśli pozwalają krawędź i mocowanie.
Mały kąt. Przy małym κr obciążenie rozkłada się na długi fragment krawędzi. Korzystna termika może współistnieć z dużą siłą osiową i ryzykiem ugięcia cienkiej podłogi. Korekta grubości nie jest korektą wszystkich składowych siły. Frez czołowy. Płytki freza czołowego mają własny kąt przystawienia. Rzeczywiste h zależy jednocześnie od fz, położenia na łuku promieniowym i kąta krawędzi. Uproszczenie można zapisać jako iloczyn odpowiednich składowych sinusowych. Wiper. Krawędź wygładzająca może generować powierzchnię przy posuwie większym niż standardowy narożnik. Nie oznacza to, że główna krawędź odcina cieńszy wiór. Nośność i bicie płytki wiper są szczególnie istotne.
6. Krawędź okrągła i kulista
Płytka okrągła. Lokalny kąt przystawienia płytki okrągłej zmienia się wzdłuż łuku kontaktu i zależy od ap. Przy małej głębokości aktywny fragment ma mały średni kąt. Powstaje osiowe ścienianie wióra. Wzrost ap dla płytki okrągłej. Większe ap przesuwa koniec kontaktu ku fragmentom o większym kącie, zwiększając maksymalną grubość przy tym samym posuwie. Zmienia też aktywną długość i kierunek siły. Posuwu nie koryguje się bez znajomości głębokości. Frez kulisty i wysokość kontaktu. Na kuli lokalny promień obrotu rośnie od zera na osi do promienia nominalnego na równiku. Kąt powierzchni kuli rozkłada posuw na składową normalną do krawędzi. fz pozostaje odstępem torów środka, nie lokalną grubością.
Strefa wierzchołka. Blisko osi freza kulistego vc i h są małe, a krawędź częściej ugniata niż ścina. Ciepło może płynąć do narzędzia mimo pozornie małej porcji materiału. Pochylenie narzędzia usuwa punkt kontaktu z martwej strefy. Pochylenie lead i tilt. Kąty prowadzenia oraz pochylenia zmieniają średnicę efektywną, fragment krawędzi i kierunek posuwu względem niej. W obróbce pięcioosiowej h trzeba liczyć lokalnie na ścieżce. Jedna korekta dla całej powierzchni może być błędna. Scallop i krok poprzeczny. Krok między ścieżkami określa wysokość resztkową powierzchni, lecz nie jest posuwem na ostrze. Wpływa na część kuli, która spotyka pozostawiony stock przy kolejnym przejściu. Topografia i obciążenie zależą od dwóch odrębnych kroków.
7. Helisa i rozkład osiowy
Wejście wzdłuż helisy. Krawędź śrubowa nie wchodzi jednocześnie na całej ap. Kontakt przesuwa się osiowo, rozkładając impuls i zmieniając chwilową długość czynnej krawędzi. Lokalne h może być podobne, ale całkowita siła jest całką po osi. Nakładanie ostrzy. Przy dużym ap i helisie jeden ząb może jeszcze skrawać u góry, gdy następny wchodzi u dołu. Liczba krawędzi jednocześnie w materiale wpływa na gładkość obciążenia. Nie jest to to samo co z używane w posuwie minutowym. Zmienna helisa. Różne kąty helisy zmieniają fazę kontaktu wzdłuż osi i mogą ograniczać chatter. Tworzą jednak nierówny rozkład sił osiowych oraz lokalnych wejść. Model średniej grubości nie przewiduje pełnej dynamiki.
8. Toczenie
Posuw na obrót. W toczeniu jedno ostrze zwykle wykonuje jeden ślad na obrót, więc f bezpośrednio określa odstęp helisy. Grubość wióra zależy od kąta przystawienia oraz fragmentu promienia naroża. Przy profilowaniu geometria zmienia się wzdłuż toru. Promień naroża. Gdy ap jest małe względem promienia naroża, większość kontaktu zachodzi na łuku. Efektywny kąt przystawienia jest mniejszy niż kąt prostej krawędzi. Wiór staje się szerszy i cieńszy od prostego modelu h=f. Toczenie profilowe. Kierunek posuwu względem krawędzi zmienia się na łuku detalu. Ten sam f może dawać inną lokalną grubość i inną składową odporową. CAM powinien kontrolować efektywny kąt w strefach stromych.
Planowanie czoła. Posuw promieniowy w mm/obr jest stały, ale vc maleje ku osi. Grubość geometryczna może pozostać podobna, podczas gdy minimalna grubość i narost zmieniają się przez spadek prędkości. Kinematyczna stałość nie oznacza stałości mechanizmu. Toczenie gwintu. Posuw osiowy jest związany ze skokiem gwintu, a przekrój wióra kontroluje się głębokością i strategią dosuwu kolejnych przejść. Nie można swobodnie zmniejszyć f bez zmiany skoku. Obciążenie rozkłada się między boki profilu. Rowkowanie. Krawędź czołowa odcina wiór o szerokości rowka, a posuw na obrót określa nominalną grubość. Boczny kontakt, odchylenie listwy i łamanie wióra modyfikują siłę. Granica może wynikać z przestrzeni rowka, nie z samego ostrza.
9. Wiercenie
Dwie wargi. Klasyczne wiertło ma dwie główne wargi. Posuw na obrót rozdziela się geometrycznie tak, że każda warga odcina warstwę o nominalnej składowej związanej z około połową posuwu. Dokładna grubość zależy od kąta przystawienia wargi. Kąt wierzchołkowy. Połowa kąta wierzchołkowego określa orientację wargi względem osi. Zmienia relację między posuwem osiowym, grubością i szerokością wióra. Dwa wiertła o tej samej średnicy mogą inaczej obciążać krawędź. Ścin. W pobliżu osi prędkość jest bardzo mała, a ścin głównie wytłacza materiał. Nieodkształcona warstwa nie przechodzi tam w klasyczny wiór tak jak na wardze. Siła osiowa zawiera duży składnik od ścina.
Nierówne wargi. Błąd szlifu, bicie lub ekscentryczność sprawiają, że jedna warga odcina większą porcję. Otwór staje się nadwymiarowy, a wióry z obu rowków różnią się grubością. Porównanie wiórów jest prostym testem symetrii. Wiertło wieloostrzowe. Wiertła składane, koronowe i trepanacyjne mają inny podział ról między płytki centralne i obwodowe. Posuw na obrót nie dzieli się równo przez liczbę wszystkich płytek. Każda strefa ma własną prędkość i geometrię warstwy. Rozwiercanie. Wiele ostrzy rozwiertaka pracuje przy bardzo małym naddatku. Bicie i nierówny podział mogą sprawić, że tylko część krawędzi skrawa, a reszta prowadzi lub ugniata. Nominalny posuw przez liczbę zębów nie opisuje tego bez pomiaru.
10. Bicie i nierówny podział
Bicie promieniowe. Jeśli jedno ostrze wystaje promieniowo, jego tor leży dalej od osi i przejmuje część warstwy poprzednika. Kolejne ostrze schowane może nie osiągnąć powierzchni. Rozkład h staje się okresowy z numerem zęba. Bicie osiowe. We frezie czołowym wysoka płytka generuje powierzchnię, podczas gdy pozostałe mogą skrawać głównie zgrubnie albo wcale na czole. Wpływa to na ślad i zużycie. Pomiar wykonuje się w kierunku odpowiadającym aktywnej krawędzi. Bicie porównywalne z fz. Gdy różnica promieni wynosi znaczną część fz, założenie równego obciążenia traci sens. Przy mikrofrezowaniu nawet kilka mikrometrów może przewyższać docelową grubość. Korekta samym zmniejszeniem posuwu pogarsza udział płużenia.
Ugięcie pod obciążeniem. Statyczne bicie mierzone czujnikiem zmienia się podczas skrawania, ponieważ zęby i oprawka uginają się zależnie od siły. Wysoki ząb może się odsunąć, częściowo wyrównując obciążenie. Jest to sprzężenie nieliniowe, nie dowód braku problemu. Zużycie indywidualne. Najbardziej obciążone ostrze zużywa się szybciej, zmienia promień i może przekazać porcję sąsiadowi. Rozkład ewoluuje podczas życia narzędzia. Inspekcja zachowuje numerację gniazd i orientację korpusu. Identyfikacja z siły. Sygnał synchroniczny z obrotem pokazuje impulsy kolejnych zębów. Różnica amplitudy może wskazywać nierówną grubość, lecz wpływają na nią także geometria, uszkodzenie i lokalny materiał. Wniosek potwierdza się biciem i śladami powierzchni.
11. Dynamika i realizacja posuwu
Chatter. Drganie zmienia chwilową odległość między bieżącym i poprzednim torem. Dynamiczna składowa grubości może być większa od nominalnej i okresowo doprowadzać do utraty kontaktu. Średnie fz pozostaje bez zmian, lecz maksymalne h nie. Drganie wymuszone. Bicie wrzeciona, niewyważenie i częstotliwość zębowa modulują tor. Powstaje charakterystyczny rozkład śladów oraz obciążeń. Kinematyczny wzór jest linią bazową do wykrycia modulacji. Spowolnienie sterowania. W krótkich segmentach sterowanie może nie osiągnąć programowanego vf. Przy stałych rpm maleje fz i h, co zwiększa udział tarcia. Najbardziej złożona geometria może być obrabiana najcieńszym wiórem.
Przyspieszenie po wejściu. Jeżeli oś dopiero rozpędza się po kontakcie, pierwsze zęby pracują z małą grubością. Odwrotnie, zbyt późne hamowanie przed wzrostem kontaktu może przeciążyć naroże. Ścieżka najazdu zapewnia miejsce na osiągnięcie posuwu. Posuw odwrotny czasowy. W niektórych operacjach wieloosiowych G93 opisuje czas wykonania bloku, nie mm/min. Rzeczywista prędkość punktu kontaktu zależy od długości i ruchów wszystkich osi. Postprocesor musi zachować docelowe obciążenie krawędzi. TCP i punkt kontaktu. Kompensacja długości narzędzia utrzymuje tor końcówki podczas obrotu osi, ale powierzchnia kontaktu może przemieszczać się po krawędzi. Lokalna prędkość i grubość wymagają modelu narzędzia. Sam poprawny tor środka nie gwarantuje stałego procesu.
12. Minimalna grubość wióra
Zaokrąglenie krawędzi. Rzeczywista krawędź ma promień, honowanie albo fazę. Gdy h jest małe względem mikrogeometrii, efektywny kąt natarcia staje się silnie ujemny. Materiał najpierw odkształca się sprężyście i plastycznie pod ostrzem. Przejście od płużenia do ścinania. Minimalna grubość nie jest idealnie ostrym progiem. Udział ścinania rośnie stopniowo, zależnie od tarcia, materiału, prędkości, promienia, ziaren i drgań. Wartość wyznacza się dla określonego układu. Efekt rozmiaru. Przy malejącym h energia właściwa rośnie, bo większa część pracy przypada na krawędź, tarcie i odkształcenie bez tworzenia wióra. Moc całkowita może maleć, lecz energia na objętość rośnie. Mały wiór nie zawsze jest procesem łagodnym.
Sprężysty powrót. Materiał ugina się pod krawędzią, a potem częściowo wraca, trąc o powierzchnię przyłożenia. Zwiększa to temperaturę i zużycie oraz może zmienić wymiar. Zjawisko jest silne przy materiałach sprężystych i cienkich warstwach. Umocnienie poprzedniego przejścia. Płużenie tworzy zgniot, który następne ostrze lub przejście musi przeciąć. Jeśli ponownie skrawa w cienkiej warstwie, proces może sam podtrzymywać twardą strefę. Plan naddatków powinien umieścić krawędź pod warstwą zmienioną. Mikroobróbka. W mikrofrezowaniu promień krawędzi, ziarno materiału, bicie i fz są tego samego rzędu. Założenia o jednorodnym continuum i równych zębach stają się słabsze. Parametry makro nie skalują się liniowo ze średnicą.
13. Bezpieczna korekta
Najpierw cel h. Wartość docelowa wynika z geometrii ostrza, materiału, trwałości, powierzchni i zdolności łamacza. Nie jest wybierana tylko po to, aby osiągnąć najwyższy MRR. Zakres lepszy jest niż pojedynczy punkt bez tolerancji. Oblicz geometrię kontaktu. Wyznacz kąty wejścia i wyjścia, ae/D, kąt przystawienia, ap dla krawędzi okrągłej oraz lokalizację na kuli. Zidentyfikuj miejsca maksymalnego kontaktu na ścieżce. Korektę stosuje się do rzeczywistego stock. Ogranicz mnożnik. Zakład ustala maksymalny współczynnik zwiększenia fz dla małego ae, oparty na próbach i ryzyku nagłego wejścia. Limit chroni przed błędem modelu oraz nieregularnym naddatkiem. Nie używa się nieskończonej korekty przy ae → 0.
Sprawdź posuw osi. Skorygowane fz po przemnożeniu przez z i n może przekroczyć prędkość, przyspieszenie lub dokładność toru. Maszyna zacznie zwalniać, niwecząc zakładany efekt. Weryfikuje się wartości rzeczywiste, nie tylko kod. Sprawdź wejście. Pierwszy kontakt, naroże, wyjście z materiału i ewentualna kolizja z resztką nie mogą otrzymać posuwu dla małego stabilnego ae. Stosuje się oddzielne reguły rampy i przejścia. Najgorszy punkt bywa krótki, ale decydujący. Sprawdź siłę i moc. Przywrócenie grubości zwiększa siłę na ząb i MRR. Mniejszy łuk zmniejsza liczbę zębów jednocześnie w kontakcie, więc impuls może być wysoki mimo akceptowalnej średniej mocy. Kontroluje się maksimum oraz wartość średnią.
Sprawdź wiór. Wiór powinien mieć oczekiwaną morfologię, nie zabarwiać się nadmiernie, nie zgrzewać i opuszczać strefę. Pomiar szerokości oraz grubości po odkształceniu pozwala porównać z modelowanym trendem. Nie wyznacza jednak h bez modelu ścinania. Sprawdź ostrza osobno. Po próbie ogląda się każdą krawędź, zachowując numer gniazda. Jedno wykruszenie przy dobrym średnim sygnale może ujawnić bicie albo lokalny skok kontaktu. Średnia trwałość nie chroni najsłabszego zęba.
14. Pomiary i walidacja
Pomiar bicia. Czujnik ustawia się możliwie blisko aktywnego promienia, obraca wrzeciono ręcznie i zapisuje każdy ząb. Dla płytki czołowej potrzebny jest pomiar osiowy, dla obwodowej promieniowy. Trzpień kontrolny nie pokazuje błędu osadzenia płytek. Pomiar posuwu rzeczywistego. Pozycję osi i obroty rejestruje się z synchronizacją. Z ich ilorazu można obliczyć chwilowe f lub fz, uwzględniając liczbę ostrzy. Próbkowanie musi rozdzielać krótkie spowolnienia. Ślady na powierzchni. Odstęp i kierunek śladów pozwalają ocenić, czy wszystkie zęby generowały powierzchnię. Znacznik jednego dominującego ostrza wskazuje nierówny rozdział. Topografia 3D jest bardziej informacyjna niż pojedyncze Ra.
Sygnał zębów. Dynamometr, prąd wrzeciona lub akcelerometr może pokazać okresowość przejść. Warunkiem przypisania impulsu do zęba jest znacznik obrotu i stabilna synchronizacja. Amplituda nie przekłada się automatycznie liniowo na h. Próba schodkowa ae. Utrzymując narzędzie, materiał, rpm i docelową grubość, można zmieniać ae oraz korygować fz. Porównuje się siłę na ząb, temperaturę, zużycie i powierzchnię. Próba ujawnia zakres, w którym prosty model działa. Próba bez korekty. Seria o stałym fz i malejącym ae pokazuje efekt ścieniania oraz granicę wejścia w płużenie. Jest potrzebnym odniesieniem dla serii skorygowanej. Bez grupy odniesienia nie wiadomo, co poprawiła korekta.
Raport. Zapisuje się D, średnicę efektywną, z, podziałkę, helisę, kąty, ap, ae, n, vf, nominalne fz, obliczone hmax, bicie, stan ostrza i stock. Dołącza się wzór wraz z konwencją kątów. Sama etykieta „chip thinning on” nie wystarcza. Ostateczna zasada. Posuw jest ruchem środka lub detalu, a grubość wióra jest lokalną projekcją tego ruchu na aktywną geometrię. Łączy je kontakt, którego nie można pominąć. Korekta ma utrzymać proces fizyczny, nie tylko powiększyć liczbę F.
Podsumowanie
f, fz i vf opisują kinematykę, natomiast h lokalną warstwę przed krawędzią. W prostym frezowaniu obwodowym h(φ) ≈ fz·sinφ; pełny rowek obejmuje maksimum bliskie fz, a małe ae ogranicza kąt i ścienia wiór. Kąt przystawienia, płytka okrągła, frez kulisty i helisa dodatkowo rozkładają porcję wzdłuż krawędzi. W toczeniu promień naroża oraz kierunek profilu zmieniają relację f–h, a w wierceniu posuw dzieli się między wargi i ścin o odmiennym mechanizmie.
Korekta radial chip thinning ma sens tylko przy znanym, stabilnym kontakcie. Musi uwzględniać naroża, wejścia, przyspieszenia osi, maksymalną siłę i MRR. Bicie, nierówna podziałka, ugięcie oraz chatter powodują, że rzeczywiste porcje poszczególnych ostrzy różnią się od nominalnej. Dlatego dobór kończy się pomiarem bicia, rejestracją ruchu, analizą impulsów zębów i inspekcją każdej krawędzi. Właściwym celem nie jest utrzymanie jednej liczby fz, lecz kontrolowanego zakresu grubości wióra w całej ścieżce.
Powiązane artykuły
- Prędkość skrawania, obroty, posuw i głębokość skrawania
- Jak powstaje wiór: strefy ścinania, tarcie, siły i ciepło
- Siły skrawania, moc, moment i obciążenie wrzeciona
- Wiór ciągły, segmentowy, łamany i narost na ostrzu
- Umocnienie warstwy skrawanej i wpływ poprzedniego przejścia
- Drgania wymuszone, samowzbudne i chatter w obróbce
- Mapy stabilności i praktyczne granice ich stosowania
Źródła
- Yusuf Altintas, Manufacturing Automation: Metal Cutting Mechanics, Machine Tool Vibrations, and CNC Design, 2nd ed., Cambridge University Press, 2012.
- Tony L. Schmitz, K. Scott Smith, Machining Dynamics: Frequency Response to Improved Productivity, Springer, 2009.
- Wit Grzesik, Podstawy skrawania materiałów konstrukcyjnych, WNT.
- Edward M. Trent, Paul K. Wright, Metal Cutting, 4th ed., Butterworth-Heinemann, 2000.
- ASM International, ASM Handbook, Volume 16: Machining, ASM International.
- George Tlusty, Manufacturing Processes and Equipment, Prentice Hall, 2000.
- S. M. Afazov i in., prace dotyczące modelowania minimalnej grubości wióra, efektu rozmiaru i bicia w mikroobróbce.
- Y. Altintas, P. Lee, prace dotyczące mechaniki i dynamiki frezowania z krawędzią śrubową oraz predykcji sił.
- ISO, ISO 13399-1:2006 Cutting tool data representation and exchange — Part 1: Overview, fundamental principles and general information model, wydanie aktualne.
- Dokumentacja technologiczna producenta konkretnego narzędzia — geometria kąta przystawienia, dopuszczalny zakres
fz, aktywna liczba krawędzi i ograniczenia korekty muszą odpowiadać dokładnemu itemowi.